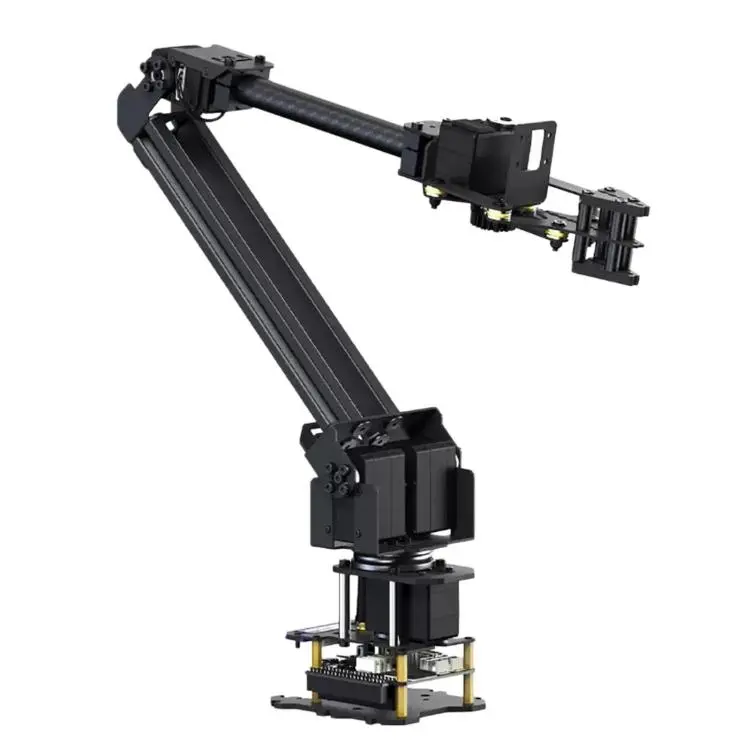
Braccio robotico desktop 3+1 DOF
Il braccio robotico desktop 3+1 DOF offre un movimento flessibile delle articolazioni con uno spazio di lavoro omnidirezionale di 1 metro di diametro grazie alla base rotante a 360°. Il controllo avviene tramite un’app web multipiattaforma senza necessità di installazione. È dotato di encoder magnetici ad alta precisione per un feedback angolare accurato e supporta l’espansione flessibile e il controllo wireless
Caratteristiche principali
- Base rotante a 360° per uno spazio di lavoro omnidirezionale di 1 metro di diametro
- Encoder magnetici a 12 bit per un feedback angolare preciso delle articolazioni
- Controllo tramite app web multipiattaforma senza necessità di installazione
- Algoritmo di controllo a doppio azionamento per una maggiore capacità di carico
- Trasmissione a ingranaggi e struttura a collegamento parallelo per movimenti stabili e precisi
- Supporta regolazione programmabile degli angoli di apertura e chiusura della pinza
- Compatibile con dispositivi host come Raspberry Pi, Jetson Orin Nano e PC
- Metodi di controllo wireless Wi-Fi 2,4 GHz e ESP-NOW, oltre a USB e UART
Dati tecnici
- Numero di gradi di libertà: 3 + 1
- Spazio di lavoro: diametro orizzontale massimo 1017 mm (360° omnidirezionale), escursione verticale massima 778 mm
- Tensione di funzionamento: alimentatore standard da 12 V 5 A;Può essere alimentato da un pacco batterie agli ioni di litio 3S
- Capacità di carico utile: 0,5 kg, 0,5 m
- Ripetibilità unidirezionale: circa ±4 mm (con lo stesso carico utile)
- Velocità di rotazione del driver: 40 giri/min (a vuoto, senza limite di coppia)
- Campo di funzionamento: BASE-360°, SPALLA-180°, GOMITO-180°, MANO-180°
- Metodo di azionamento: servo bus TTL (TTL BUS SERVO), giunti a trasmissione diretta
- Sensore angolo giunto: encoder magnetico a 12 bit a 360 gradi
- Coppia di stallo del driver: 30 kg·cm a 12 V


Recensioni
Ancora non ci sono recensioni.